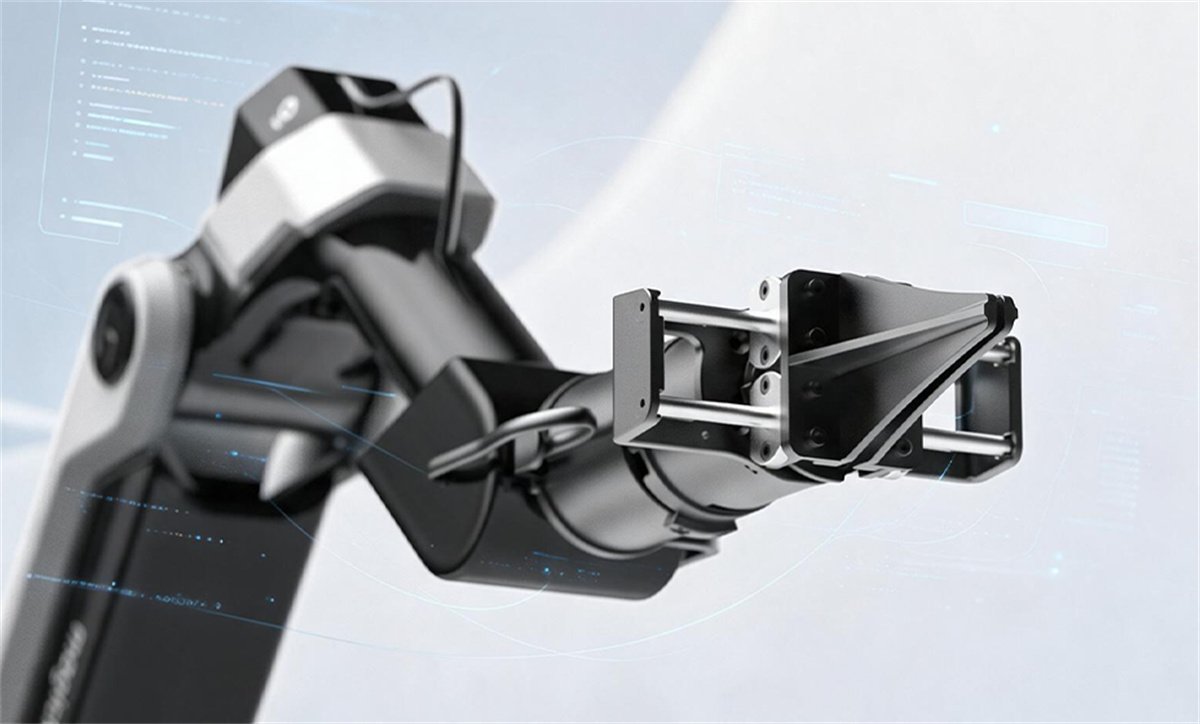
19 октября компания Magic Atom объявила о выпуске гибкой биомиметической силомоментной роботизированной руки MagicArm R1 и на основе этого продукта создала настольное решение с роботизированной рукой, построенное на большой модели воплощённого интеллекта VLA. В этом решении MagicArm R1 выступает в качестве физического носителя, а установленная на нём большая модель воплощённого интеллекта EchoPolicy-0, занявшая первое место на MolmoSpaces, объединяет визуальное восприятие, интеллектуальное принятие решений, управление движением, сбор данных, обучение моделей и обучение с подкреплением на реальном роботе в полноценную программно-аппаратную систему, ориентированную на исследования алгоритмов робототехники, обучение моделей, проверку интеллектуальных манипуляций и предварительные исследования промышленных технологий, предоставляя интегрированную платформу для исследований технологий воплощённого интеллекта, проверки возможностей и практического применения.
Биомиметическая антропоморфная работа, восприятие усилия в реальном времени во всех суставах: «гибкость» встроена в саму роботизированную руку
Гибкая биомиметическая силомоментная роботизированная рука MagicArm R1 от Magic Atom имеет 6 степеней свободы, размах 700 мм, предплечье поддерживает изгиб на 180°, собственный вес всего 5,5 кг, полезная нагрузка на конце — 4 кг. В отличие от традиционных настольных роботизированных рук с преимущественно жёстким позиционным управлением, MagicArm R1 оснащена восприятием усилия в реальном времени во всех суставах, точность повторного позиционирования достигает ±0,1 мм, а вибрация на конце гасится за 0,4 секунды, что обеспечивает биомиметическую антропоморфную работу, сочетая точность операций и плавность движения.
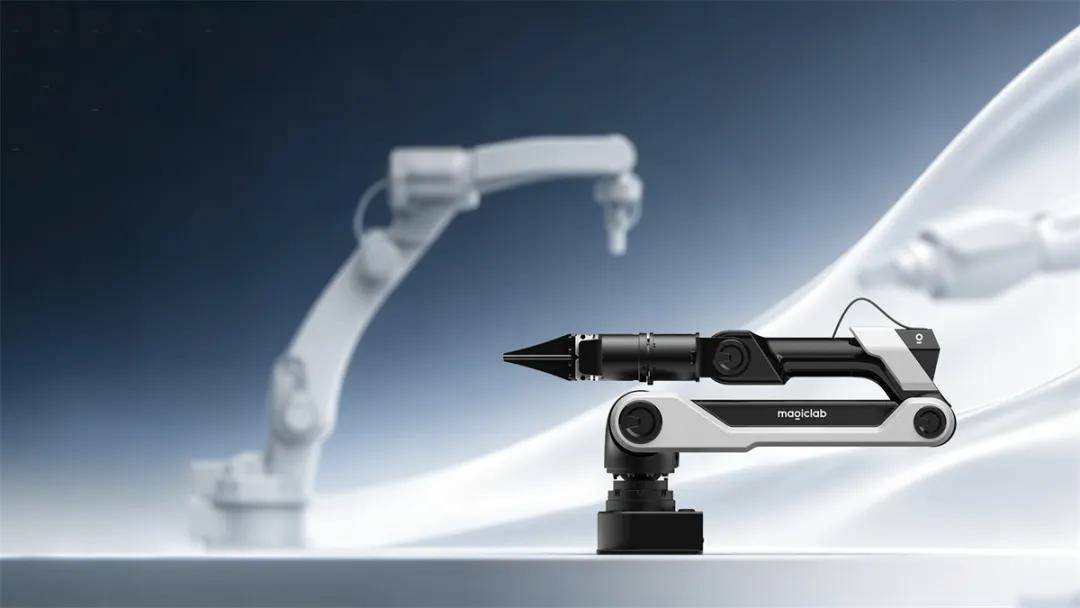
【Гибкая биомиметическая силомоментная роботизированная рука MagicArm R1】
Восприятие усилия в реальном времени во всех суставах призвано разрешить давнее противоречие в отрасли: с одной стороны, требуется достаточная «стабильность» — высокая точность, малая вибрация, повторяемость; с другой — достаточная «гибкость» — способность ощущать контактное усилие и податливость к внешним возмущениям. При захвате хрупких предметов, операциях вставки, обучении перетаскиванием роботизированные руки с чисто позиционным управлением зачастую «не могут приложить нужное усилие» — либо повреждают объект, либо застревают в точке контакта. Восприятие усилия в реальном времени во всех суставах даёт MagicArm R1 «чувство осязания», закладывая аппаратную основу для тонких операций и адаптации к множеству сценариев, а также превращает «биомиметическую антропоморфную работу» из концепции в воспроизводимые показатели.
Что касается вариантов установки, MagicArm R1 поддерживает три положения монтажа: прямое, боковое и перевёрнутое; собственный вес 5,5 кг в сочетании с быстросъёмной конструкцией обеспечивает готовность к работе сразу после установки — решение можно быстро развернуть в лаборатории, в учебных сценариях и на предварительных производственных рабочих местах. В части экосистемы рабочих органов MagicArm R1 изначально совместима с захватами, ловкими руками, вакуумными присосками и другими主流 концевыми инструментами, а встроенная логика управления несколькими инструментами позволяет в едином цикле выполнять полную цепочку задач — от простого захвата до тонких операций.
Сочетание лёгкого корпуса, мощного управления и поддержки多个 инструментов формирует чёткие границы возможностей MagicArm R1 среди настольных продуктов: он не просто «двигается и хватает», а «воспринимает, подстраивается и выполняет тонкие операции».
Полностью открытая база, единая программно-аппаратная система: от одной роботизированной руки к эволюционирующей платформе воплощённого интеллекта
Если сама роботизированная рука — это «руки» MagicArm R1, то система моделей воплощённого интеллекта Magic Atom — его «мозг». MagicArm R1 предоставляет SDK, открытый для всей платформы, в комплекте с полной цепочкой инструментов разработки ИИ, обеспечивая сквозной цикл сбора данных, обучения моделей и оценки развёртывания; полностью открытая база и свободная разработка избавляют исследовательские и разрабатывающие команды от дополнительных затрат на стыковку аппаратных интерфейсов и сборку инструментальных цепочек.
На этапе обучения и проверки MagicArm R1 интегрирует управление движением, сбор данных и возможности телеуправления, поставляется с URDF и открытым SDK и поддерживает обучение с подкреплением на реальном роботе (RL), DAgger и другие замкнутые пути обучения. Данные об усилии и позе выводятся в реальном времени и напрямую передаются в большие модели для сбора наборов данных о работе робота; таким образом, симуляционная проверка, прототипирование алгоритмов и внедрение на реальном роботе становятся доступны «одной кнопкой».
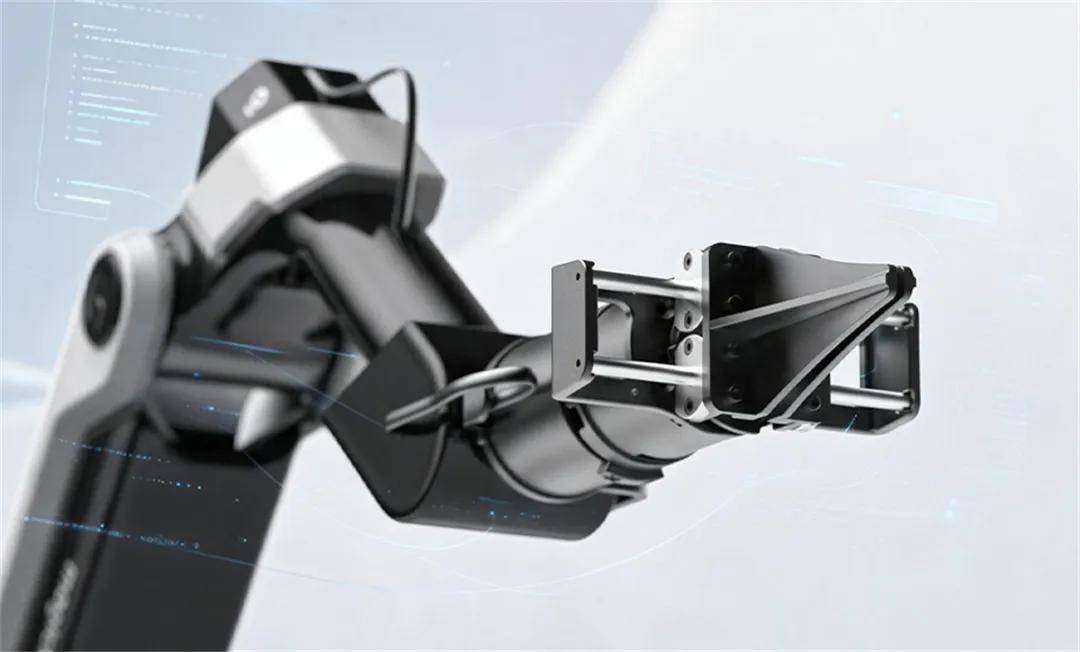
【Открытый для всей платформы SDK MagicArm R1 с полной цепочкой инструментов разработки ИИ】
На стороне «мозга» Magic Atom напрямую переносит свои наработки в области больших моделей воплощённого интеллекта на MagicArm R1, формируя практически применимые рабочие характеристики.
На глобальном基准 оценки воплощённого интеллекта с нулевым обучением MolmoSpaces, инициированном Институтом искусственного интеллекта имени Аллена (AI2), большая модель воплощённого интеллекта EchoPolicy-0, самостоятельно разработанная Magic Atom, с 75,4% средней успешности манипуляций робота заняла первое место в мире в списке MolmoSpaces Combined.
Используя EchoPolicy-0, Magic Atom объединила возможности понимания и рассуждения визуально-языковой модели VLM и построила механизм интеллектуального принятия решений, в котором VLM и VLA работают совместно. VLM не только понимает команды пользователя, распознаёт целевые объекты и анализирует пространственные отношения в сцене, но и через технологию «выбора нескольких кандидатных траекторий под руководством цели VLM» участвует в оценке и выборе действий робота: сначала модель действий предлагает несколько возможных движений, проецирует их на плоскость изображения, затем по указанной VLM цели отбираются более подходящие траектории, а после выполнения проводится постоянная проверка — так VLA направляется к формированию и выполнению операций, более соответствующих цели задачи. Таким образом, высокоуровневое визуальное понимание действительно участвует в низкоуровневом принятии решений о действиях, а не ограничивается декомпозицией задач.
Этапы работы с данными и итераций также включены в замкнутый цикл. Настольное решение с роботизированной рукой Magic Atom вводит модель прогресса задачи Progress, которая автоматически оценивает и фильтрует качество данных, собранных телеуправлением, отсекая от обучения低кaчественные фрагменты с паузами, дрожанием и многократными корректировками, повышая эффективность использования данных; затем добавляются обучение с подкреплением на реальном роботе и механизм непрерывных итераций «развёртывание — сбор — обучение — оценка — повторное развёртывание», благодаря чему робот накапливает данные реального взаимодействия прямо во время выполнения задач, а его возможности растут по мере использования.
От проверки алгоритмов до предварительных исследований на производстве: одна настольная система охватывает множество сценариев разработки
Руководитель исследовательской лаборатории Magic Atom MagicLab Studio отметил: «Настольное решение с роботизированной рукой может применяться в исследованиях алгоритмов робототехники, обучении моделей, проверке интеллектуальных манипуляций и предварительных исследованиях промышленных технологий».
На стороне исследований алгоритмов платформа поддерживает разработку и проверку нескольких технических направлений — VLA, VLM, имитационного обучения и обучения с подкреплением, предоставляя реальную среду физического взаимодействия для исследований моделей манипуляций робота; на стороне данных и обучения обеспечивает полный процесс от телеуправляемого обучения до оценки качества данных, обучения модели и развёртывания на реальном роботе, непрерывно накапливая высококачественные данные для различных задач манипуляций; на стороне промышленных предварительных исследований может использоваться для технологической проверки типовых задач — сортировки материалов, перемещения мелких деталей, точной сборки — и поддерживает быстрое развёртывание через обучение перетаскиванием для создания рабочих мест человеко-машинного сотрудничества.
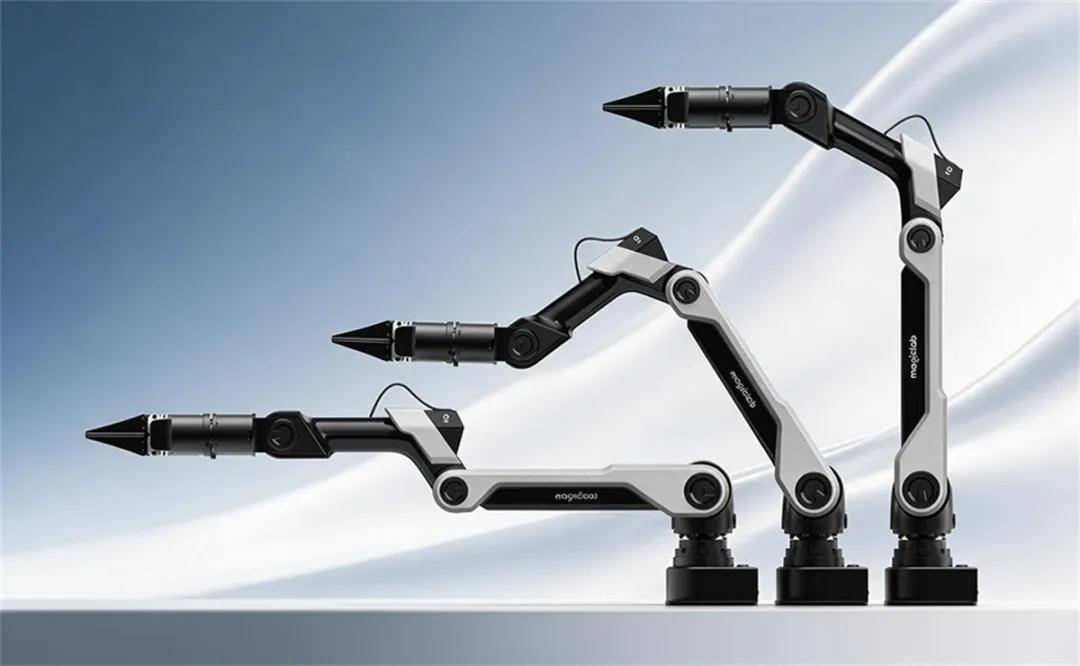
【Настольное решение Magic Atom с роботизированной рукой может применяться в исследованиях алгоритмов и предварительных исследованиях промышленных технологий】
Кроме того, MagicArm R1 поддерживает вторичную разработку и может устанавливаться на четвероногих роботов и другие мобильные платформы, дополнительно расширяя границы экспериментов и применения.
По сравнению с традиционным подходом к разработке, при котором отдельно создаются аппаратная система, инструменты сбора и среда обучения, настольное решение «всё в одном» значительно снижает порог разработки, экспериментов и развёртывания воплощённого интеллекта. Настольный формат обладает преимуществами гибкого развёртывания, контролируемой экспериментальной среды и удобной конфигурации задач, предоставляя более эффективный носитель для быстрой проверки технологий и непрерывных итераций.
По мере накопления данных о работе роботов и возможностей моделей настольное решение Magic Atom с роботизированной рукой сможет постепенно расширяться на большее число типов задач и сценариев применения, поддерживая переход от освоения отдельных навыков к много Zadачной автономной работе, чтобы воплощённый интеллект прошёл путь от демонстрации отдельных задач к более универсальным и практически внедряемым сценариям работы роботов.


